HapticVLA : Un nouveau modèle pour manipuler les objets fragiles avec précision
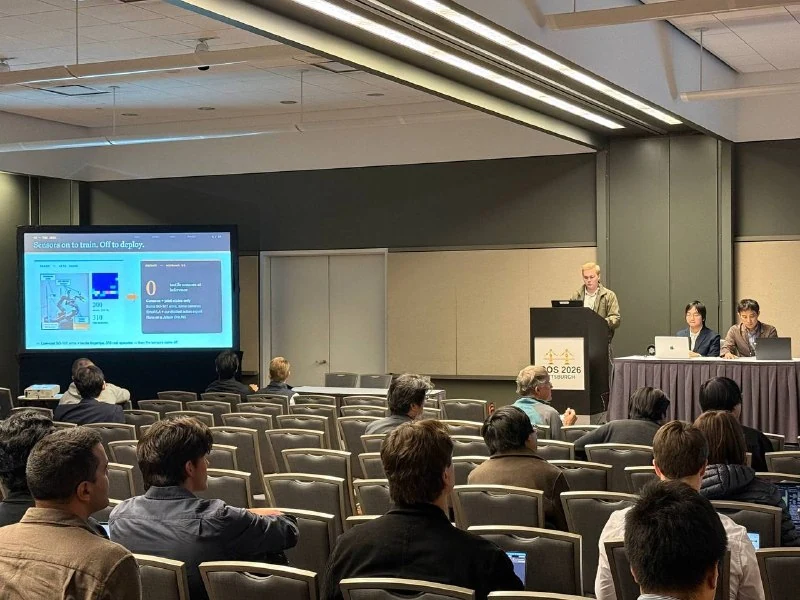
Des chercheurs ont présenté HapticVLA, un modèle Vision-Language-Action capable de manipuler délicatement des objets fragiles comme des œufs ou des gaufres, en utilisant des capteurs tactiles uniquement durant la phase d'apprentissage.
HapticVLA : Un nouveau modèle pour manipuler les objets fragiles avec précision
Des chercheurs ont introduit HapticVLA, un modèle Vision-Language-Action (VLA) entraîné à manipuler soigneusement des objets fragiles tels que des œufs, des gaufres et des pots de confiture.
Innovation clé
La caractéristique distinctive de cette approche est que les capteurs tactiles sont requis uniquement lors de la phase d'entraînement. Le robot physique opérant dans le monde réel ne dispose d'aucun capteur tactile. Cela simplifie considérablement les exigences matérielles tout en maintenant un haut niveau de compétences en manipulation.
Ce cas illustre les tendances actuelles en robotique, où l'accent se déplace vers des méthodes d'entraînement efficaces et le transfert de la simulation au réel.
Pourquoi c'est important
AnalyseCette avancée démontre comment transférer des compétences de sensibilité tactile à des systèmes dépourvus de capteurs coûteux, réduisant ainsi le prix et la complexité des robots.
Discuter dans la communauté
Partagez vos questions et vos idées avec les développeurs
Lié dans l'écosystème
Guides pratiques, terminologie clé et compétences d'agents
Format CSV : guide complet pour l'automatisation et le travail avec l'IA
Guide pratique sur l'utilisation du format CSV dans les pipelines d'IA : spécification RFC 4180, comparaison avec XLSX et JSON, nettoyage et enrichissement massif des données, codage en Python et prompts prêts à l'emploi.
JSON — données structurées pour les applications, les API et les agents IA
Guide pratique complet du format JSON : règles de syntaxe, sérialisation via parse/stringify, intégration avec les API REST, schémas JSON et sortie structurée pour l'intelligence artificielle.
Freefield : exécuter gratuitement des outils IA pour images, vidéo et audio sur son PC
Freefield propose 117 outils d’IA pour créer et éditer des images, des vidéos et de l’audio avec des modèles ouverts comme FLUX 3, LTX-2.5 et Wan, sans abonnement ni API payante.
Anthropic publie un guide sur les agents IA toujours actifs
Anthropic a publié un nouveau guide consacré aux mécanismes clés des agents IA fonctionnant en continu, notamment la gestion des événements, les minuteurs et la mémoire.