HapticVLA: Nowy model do delikatnego manipulowania kruchymi przedmiotami
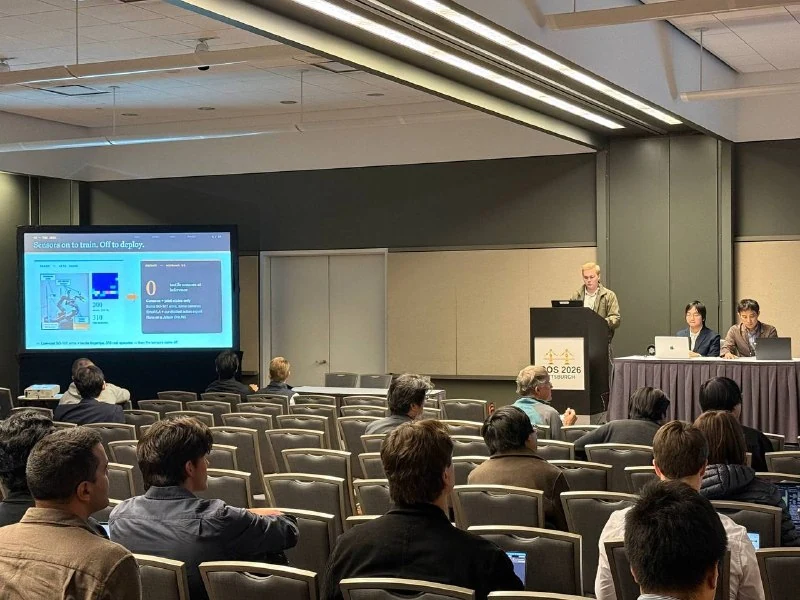
Naukowcy przedstawili HapticVLA, model typu Vision-Language-Action (VLA) zdolny do ostrożnej obsługi kruchych obiektów, takich jak jajka czy gofry. Kluczową innowacją jest wykorzystanie czujników dotykowych wyłącznie na etapie treningu, co eliminuje potrzebę ich stosowania w działającym robocie.
HapticVLA: Nowy model do delikatnego manipulowania kruchymi przedmiotami
Zespół badawczy zaprezentował HapticVLA, model z rodziny Vision-Language-Action (VLA), który został wytrenowany do precyzyjnego i ostrożnego manipulowania kruchymi obiektami, takimi jak jajka, gofry czy słoiki z marmoladą.
Kluczowa innowacja
Najważniejszą cechą tego podejścia jest fakt, że czujniki dotykowe są wymagane wyłącznie podczas fazy treningowej. Fizyczny robot operujący w świecie rzeczywistym nie posiada żadnych sensorów dotyku. Takie rozwiązanie znacząco upraszcza wymogi sprzętowe, jednocześnie zachowując wysokie umiejętności manipulacyjne.
Przypadek ten ilustruje obecne trendy w robotyce, gdzie nacisk kładzie się na efektywne metody szkolenia oraz transfer wiedzy z symulacji do rzeczywistości (sim-to-real).
Dlaczego to ważne
AnalizaDemonstruje to, jak umiejętności związane z wrażliwością dotykową można przenosić do systemów pozbawionych kosztownych czujników, co prowadzi do obniżenia ceny i złożoności konstrukcji robotów.
Dyskutuj w społeczności
Dziel się swoimi pytaniami i spostrzeżeniami z programistami