HapticVLA : Un nouveau modèle pour manipuler les objets fragiles avec précision
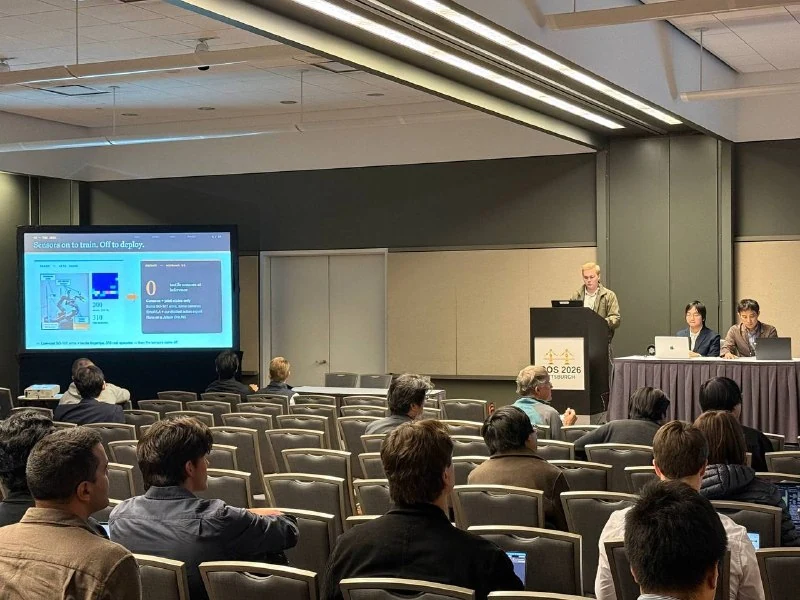
Des chercheurs ont présenté HapticVLA, un modèle Vision-Language-Action capable de manipuler délicatement des objets fragiles comme des œufs ou des gaufres, en utilisant des capteurs tactiles uniquement durant la phase d'apprentissage.
HapticVLA : Un nouveau modèle pour manipuler les objets fragiles avec précision
Des chercheurs ont introduit HapticVLA, un modèle Vision-Language-Action (VLA) entraîné à manipuler soigneusement des objets fragiles tels que des œufs, des gaufres et des pots de confiture.
Innovation clé
La caractéristique distinctive de cette approche est que les capteurs tactiles sont requis uniquement lors de la phase d'entraînement. Le robot physique opérant dans le monde réel ne dispose d'aucun capteur tactile. Cela simplifie considérablement les exigences matérielles tout en maintenant un haut niveau de compétences en manipulation.
Ce cas illustre les tendances actuelles en robotique, où l'accent se déplace vers des méthodes d'entraînement efficaces et le transfert de la simulation au réel.
Pourquoi c'est important
AnalyseCette avancée démontre comment transférer des compétences de sensibilité tactile à des systèmes dépourvus de capteurs coûteux, réduisant ainsi le prix et la complexité des robots.
Discuter dans la communauté
Partagez vos questions et vos idées avec les développeurs