Tendances IROS 2026 : Comment l'IA redéfinit la robotique
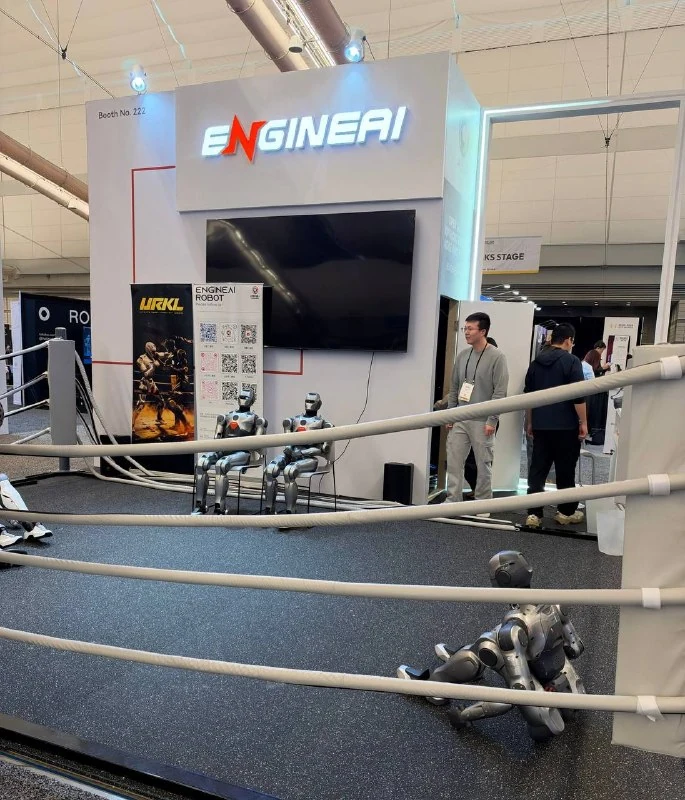
L'édition 2026 d'IROS met en lumière l'essor des modèles VLA, de l'intelligence tactile et le goulot d'étranglement crucial des données dans le secteur robotique.
Tendances IROS 2026 : Comment l'IA redéfinit la robotique
IROS 2026 illustre l'intégration rapide de l'intelligence artificielle dans le monde physique. Voici les principales observations issues des sessions posters et des échanges avec les chercheurs :
1. Partout des modèles VLA Les modèles Vision-Language-Action (VLA), qui génèrent directement les actions des robots à partir d'images et de commandes textuelles, sont le thème majeur de l'année. Le programme de la conférence consacre à lui seul huit sessions dédiées à ce sujet.
2. Des robots qui apprennent à ressentir Une part significative de la recherche se concentre sur les capteurs de force, de contact et tactiles. La communauté a pris conscience que les caméras seules ne suffisent pas pour une manipulation efficace.
3. Diffusion et Flow Matching Les modèles de diffusion et les architectures de flow matching sont désormais utilisés pour générer des mouvements de robots plutôt que des images.
4. Humanoïdes La présence de robots humanoïdes est massive, couvrant tout, de la dynamique de marche au contrôle du corps entier. Lors d'une compétition, des robots ont même assemblé des meubles IKEA de manière autonome.
5. Apprentissage piloté par les données L'apprentissage par renforcement et l'apprentissage par imitation sont présents dans près d'un article sur deux.
Impression générale La robotique semble aujourd'hui se trouver au stade où en étaient les modèles de langage il y a quelques années. Les modèles sont déjà très performants, mais tout repose sur les données : il existe encore très peu d'enregistrements réels de robots. Alors que les LLM disposent de l'ensemble d'Internet, les robots ne font que commencer leur apprentissage.
Pourquoi c'est important
AnalyseCet article souligne la transition cruciale d'une IA purement visuelle vers une compréhension tactile, tout en mettant en évidence l'urgence de collecter davantage de données robotiques réelles.
Discuter dans la communauté
Partagez vos questions et vos idées avec les développeurs