IROS 2026 Trends: Wie KI die Robotik neu definiert
Die IROS 2026 markiert den Durchbruch von Vision-Language-Action-Modellen und taktiler KI, während der Mangel an realen Roboterdaten zum zentralen Engpass wird.
IROS 2026 Trends: Wie KI die Robotik neu definiert
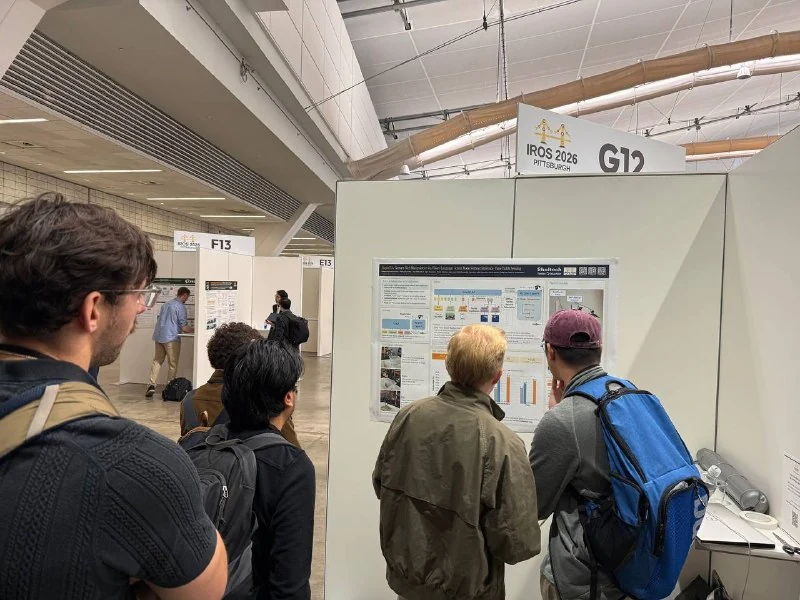
Die IROS 2026 demonstriert die rasante Integration künstlicher Intelligenz in die physische Welt. Hier sind die wichtigsten Erkenntnisse aus den Poster-Sessions und Gesprächen mit Forschern:
1. VLA-Modelle allgegenwärtig Vision-Language-Action (VLA)-Modelle, die Roboteraktionen direkt aus Bildern und Textbefehlen generieren, dominieren das diesjährige Thema. Allein im Konferenzprogramm finden sich acht dedizierte Sessions zu diesem Bereich.
2. Roboter lernen zu fühlen Ein erheblicher Teil der Forschung konzentriert sich auf Kraft-, Kontakt- und taktile Sensoren. Die Fachgemeinschaft hat erkannt, dass Kameras allein für effektive Manipulation nicht ausreichen.
3. Diffusion und Flow Matching Diffusionsmodelle und Flow-Matching-Architekturen werden nun eingesetzt, um Roboterbewegungen statt Bilder zu generieren.
4. Humanoide Roboter Humanoide Roboter sind massiv vertreten, von Gehdynamiken bis hin zur Ganzkörpersteuerung. In einem Wettbewerb bauten Roboter sogar autonom IKEA-Möbel zusammen.
5. Datengetriebenes Lernen Reinforcement Learning und Imitationslernen finden sich in nahezu jedem zweiten Paper.
Gesamteindruck Die Robotik scheint heute dort zu stehen, wo Sprachmodelle vor einigen Jahren waren. Die Modelle sind bereits zu viel fähig, doch alles hängt an den Daten: Es gibt noch sehr wenige Aufnahmen aus der realen Roboterwelt. Während LLMs das gesamte Internet zur Verfügung haben, beginnen Roboter gerade erst zu lernen.
Warum das wichtig ist
AnalyseDies unterstreicht den entscheidenden Wandel von rein visueller KI hin zu taktiler Wahrnehmung und hebt den dringenden Bedarf an hochwertigen Realweltdaten für Roboter hervor.
In der Community diskutieren
Teile deine Fragen und Erkenntnisse mit Entwicklern