HapticVLA: Neues Modell für die schonende Handhabung zerbrechlicher Objekte
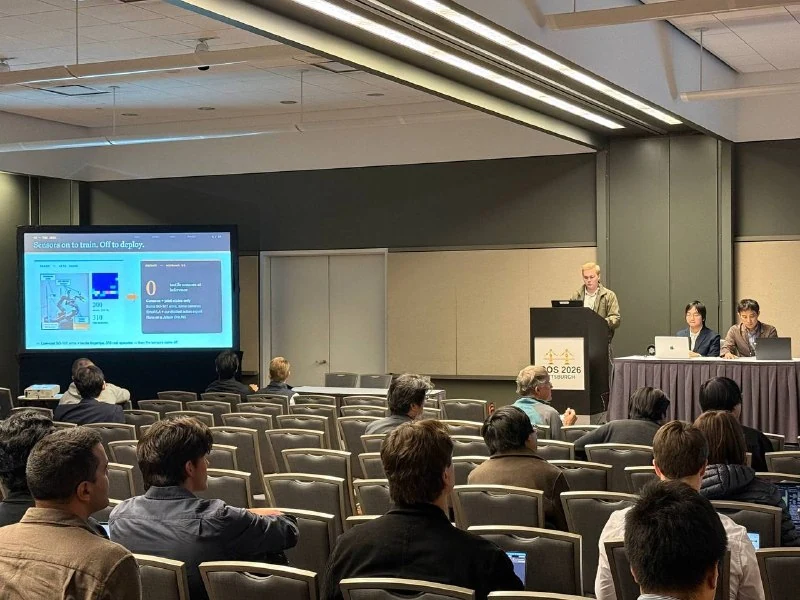
Forscher haben HapticVLA vorgestellt, ein Vision-Language-Action-Modell, das zur präzisen Manipulation empfindlicher Gegenstände wie Eier und Waffeln entwickelt wurde. Der entscheidende Vorteil: Taktile Sensoren werden ausschließlich im Trainingsstadium benötigt.
HapticVLA: Neues Modell für die schonende Handhabung zerbrechlicher Objekte
Forscherteams haben HapticVLA präsentiert, ein Vision-Language-Action (VLA)-Modell, das speziell für die sorgfältige Manipulation fragiler Objekte wie Eier, Waffeln oder Marmeladengläser trainiert wurde.
Zentrale Innovation
Das herausragende Merkmal dieses Ansatzes ist, dass taktile Sensoren nur während der Trainingsphase erforderlich sind. Der physische Roboter, der in der realen Welt operiert, verfügt über keinerlei Berührungssensoren. Dies vereinfacht die Hardware-Anforderungen erheblich, während gleichzeitig hochpräzise Manipulationsfähigkeiten erhalten bleiben.
Dieser Fall unterstreicht aktuelle Trends in der Robotik, bei denen der Fokus zunehmend auf effizienten Trainingsmethoden und dem Transfer von Simulation zu Realität verlagert wird.
Warum das wichtig ist
AnalyseDie Entwicklung demonstriert, wie Fähigkeiten zur taktilen Empfindlichkeit auf Systeme ohne teure Sensorik übertragen werden können. Dies führt zu einer signifikanten Reduktion der Kosten und Komplexität von Robotern.
In der Community diskutieren
Teile deine Fragen und Erkenntnisse mit Entwicklern