HapticVLA: Novo Modelo para Manipular Objetos Frágeis com Precisão
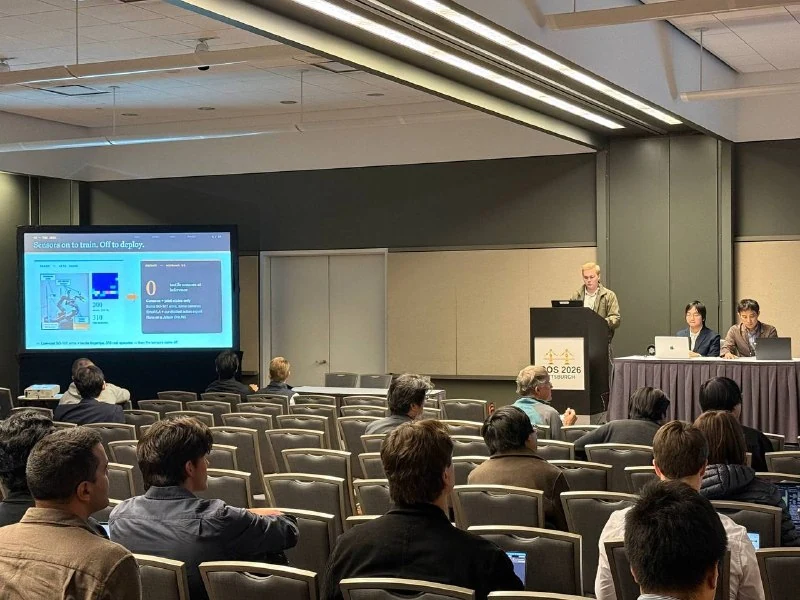
Pesquisadores apresentaram o HapticVLA, um modelo Vision-Language-Action treinado para manusear itens delicados como ovos e waffles, utilizando sensores táteis exclusivamente durante a fase de treinamento.
HapticVLA: Novo Modelo para Manipular Objetos Frágeis com Precisão
Pesquisadores introduziram o HapticVLA, um modelo Vision-Language-Action (VLA) projetado para manipular cuidadosamente objetos frágeis, como ovos, waffles e potes de geleia.
Inovação Principal
O diferencial desta abordagem reside no fato de que os sensores táteis são necessários apenas durante a fase de treinamento. O robô físico que opera no mundo real não possui qualquer tipo de sensor de toque. Isso simplifica significativamente os requisitos de hardware, mantendo ao mesmo tempo elevadas habilidades de manipulação.
Este caso destaca as tendências atuais na robótica, onde o foco está migrando para métodos de treinamento eficientes e transferência da simulação para o mundo real.
Por que isso importa
AnáliseDemonstra como habilidades de sensibilidade tátil podem ser transferidas para sistemas desprovidos de sensores caros, reduzindo drasticamente o custo e a complexidade dos robôs.
Debater na comunidade
Compartilhe suas dúvidas e insights com desenvolvedores