HapticVLA: Novo Modelo para Manipular Objetos Frágeis com Precisão
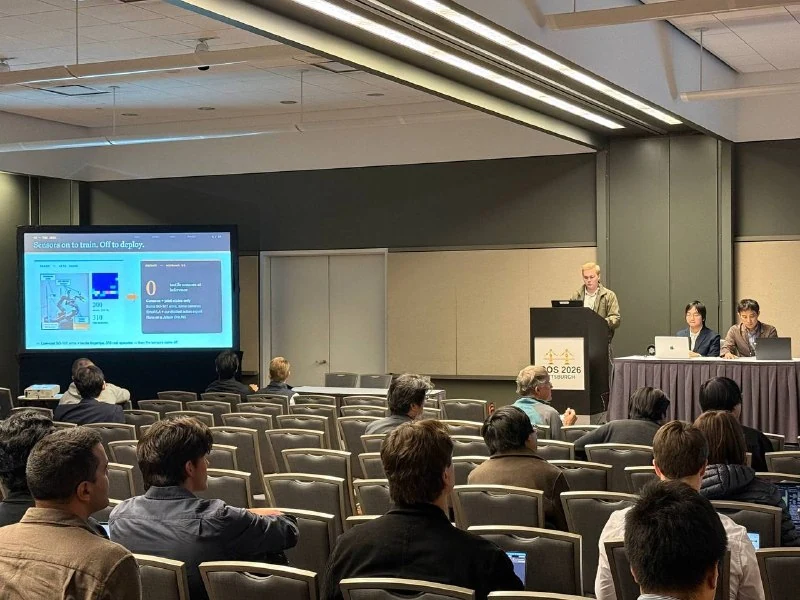
Pesquisadores apresentaram o HapticVLA, um modelo Vision-Language-Action treinado para manusear itens delicados como ovos e waffles, utilizando sensores táteis exclusivamente durante a fase de treinamento.
HapticVLA: Novo Modelo para Manipular Objetos Frágeis com Precisão
Pesquisadores introduziram o HapticVLA, um modelo Vision-Language-Action (VLA) projetado para manipular cuidadosamente objetos frágeis, como ovos, waffles e potes de geleia.
Inovação Principal
O diferencial desta abordagem reside no fato de que os sensores táteis são necessários apenas durante a fase de treinamento. O robô físico que opera no mundo real não possui qualquer tipo de sensor de toque. Isso simplifica significativamente os requisitos de hardware, mantendo ao mesmo tempo elevadas habilidades de manipulação.
Este caso destaca as tendências atuais na robótica, onde o foco está migrando para métodos de treinamento eficientes e transferência da simulação para o mundo real.
Por que isso importa
AnáliseDemonstra como habilidades de sensibilidade tátil podem ser transferidas para sistemas desprovidos de sensores caros, reduzindo drasticamente o custo e a complexidade dos robôs.
Debater na comunidade
Compartilhe suas dúvidas e insights com desenvolvedores
Relacionado no ecossistema
Guias práticos, terminologia essencial e skills de agentes
JSON — dados estruturados para aplicações, APIs e agentes de IA
Guia prático completo sobre o formato JSON: regras de sintaxe, serialização via parse/stringify, integração com REST API, JSON Schema e saída estruturada para inteligência artificial.
Formato CSV: Guia completo para automação e trabalho com IA
Guia prático sobre o uso do formato CSV em pipelines de IA: especificação RFC 4180, comparação com XLSX e JSON, limpeza e enriquecimento massivo de dados, codificação em Python e prompts prontos.
Anthropic publica guia para agentes de IA sempre ativos
A Anthropic lançou um novo guia sobre os mecanismos centrais de agentes de IA que funcionam continuamente, incluindo eventos, temporizadores e memória.
Freefield: execute ferramentas de IA gratuitas para imagens, vídeo e áudio no seu PC
Freefield reúne 117 ferramentas de IA para criar e editar imagens, vídeos e áudio usando modelos abertos como FLUX 3, LTX-2.5 e Wan, sem assinaturas ou APIs pagas.