H-JEPA : Des modèles du monde hiérarchiques pour la planification visuelle
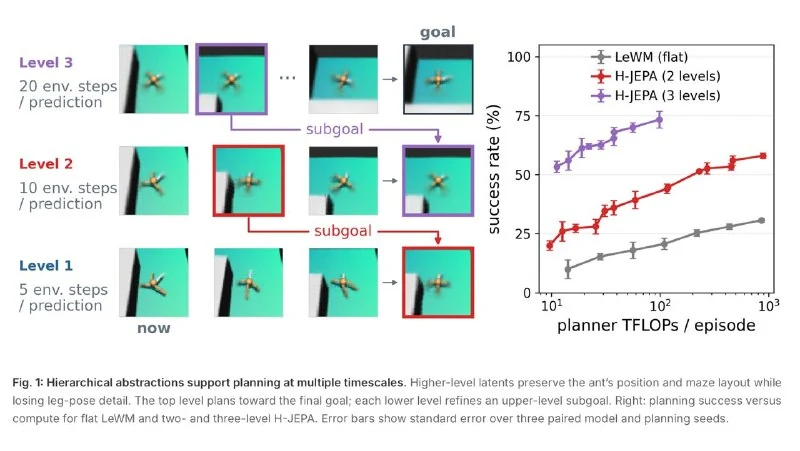
Les chercheurs ont présenté H-JEPA, une version hiérarchique de l'architecture JEPA qui améliore considérablement la planification sur des horizons temporels longs dans les environnements visuels.
H-JEPA : Apprentissage de bout en bout de modèles du monde hiérarchiques pour la planification visuelle
L'architecture JEPA de Yann LeCun devient désormais hiérarchique. L'idée centrale derrière ces modèles n'est pas de deviner le prochain jeton ou pixel, mais de comprendre ce qui se passe dans le monde et ce qui va se produire ensuite. Plus de détails sont disponibles dans le papier.
Ce nouveau travail franchit une étape importante : JEPA a été entraîné pour planifier efficacement sur de longues périodes. Sur Visual AntMaze — un environnement virtuel destiné à tester les robots dans l'espace — la nouvelle approche a augmenté le taux de réussite de 18 % à 73 %, tout en réduisant les coûts de planification.
La version hiérarchique de l'architecture repose sur une idée relativement simple. Au lieu d'un seul modèle du monde, plusieurs niveaux avec différentes échelles de temps sont utilisés. Le niveau supérieur pense loin à l'avance et choisit une direction générale, le niveau suivant la transforme en sous-objectifs plus concrets, et le niveau inférieur décide quelles actions doivent être prises immédiatement.
Parallèlement, les niveaux supérieurs apprennent à ignorer les petits détails qui ne sont pas nécessaires à la planification à long terme. Par exemple, dans un labyrinthe, les informations concernant la position exacte des pattes disparaissent aux niveaux supérieurs, mais la compréhension de l'emplacement du robot et de la structure de l'itinéraire demeure.
Pourquoi c'est important
AnalyseH-JEPA démontre que les modèles du monde hiérarchiques peuvent planifier sur de longs horizons plus efficacement, réduisant ainsi la charge computationnelle. Cela est crucial pour les agents IA, la robotique et les systèmes autonomes nécessitant un raisonnement stratégique plutôt que purement réactif.
Discuter dans la communauté
Partagez vos questions et vos idées avec les développeurs
Lié dans l'écosystème
Guides pratiques, terminologie clé et compétences d'agents
Guide des prompts pour les modèles génératifs GPT Image
Les modèles de génération d'images gpt-image d'OpenAI sont conçus pour produire des visuels de qualité professionnelle et des processus créatifs entièrement maîtrisés. Ils conviennent aussi bien aux designers professionnels...
Rédaction et tests des modèles pour SKILL.md : guide d'ingénierie complet
Guide professionnel du développement de compétences pour les agents IA : les 4 sections obligatoires de SKILL.md, la synchronisation entre Codex et Claude Code, les modèles de composition, les 5 tests essentiels et la protection contre les régressions.
Volumes de travail NVMe rapides pour les modèles d'IA
Optimisation du sous-système de stockage des serveurs d'intelligence artificielle grâce à des disques locaux NVMe haute vitesse (PCIe 5.0) permettant le chargement instantané de poids dépassant 40 Go et la mise en cache des modèles.
Agrégateur OpenRouter (Une clé pour plus de 200 modèles)
Principal agrégateur d'API et passerelle d'intelligence artificielle (AI Gateway) à l'échelle mondiale. Il fournit une interface standardisée unique, compatible avec OpenAI, permettant d'appeler plus de 200 modèles commerciaux et open source (Claude, GPT-4, Llama, DeepSeek, Mistral) via un solde commun et une seule clé API.