H-JEPA: Modelos de Mundo Hierárquicos para o Planeamento Visual
Investigadores apresentaram o H-JEPA, uma versão hierárquica da arquitetura JEPA que melhora significativamente a eficácia do planeamento em horizontes longos dentro de ambientes visuais.
H-JEPA: Aprendizagem End-to-End de Modelos de Mundo Hierárquicos para o Planeamento Visual
A arquitetura JEPA de Yann LeCun tornou-se agora hierárquica. A ideia central por trás destes modelos não é adivinhar o próximo token ou pixel, mas sim compreender o que está a acontecer no mundo e o que acontecerá a seguir. Mais detalhes estão disponíveis no artigo científico.
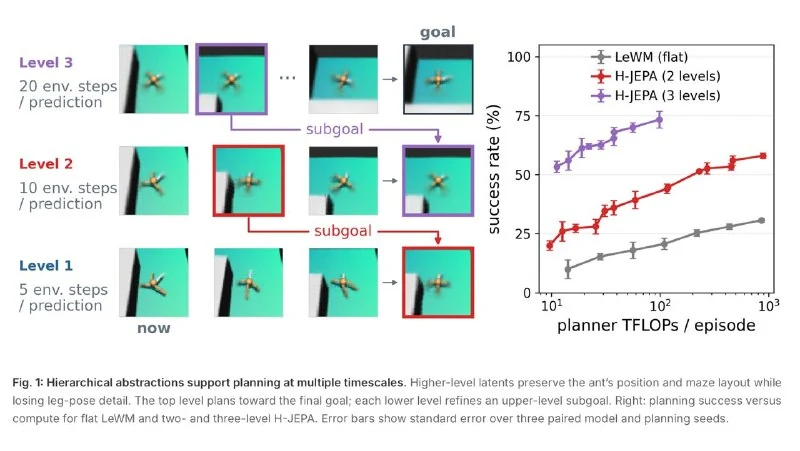
O novo trabalho dá um passo importante: o JEPA foi treinado para planear adequadamente em horizontes temporais longos. No ambiente Visual AntMaze — um espaço virtual para testar robôs —, a nova abordagem aumentou a taxa de sucesso de 18% para 73%, ao mesmo tempo que reduziu os custos de planeamento.
A versão hierárquica da arquitetura baseia-se numa ideia bastante simples. Em vez de um único modelo de mundo, são utilizados múltiplos níveis com diferentes escalas temporais. O nível superior pensa a longo prazo e escolhe uma direção geral, o nível seguinte transforma-a em subobjetivos mais concretos, e o nível inferior decide quais as ações que devem ser tomadas imediatamente.
Ao mesmo tempo, os níveis superiores aprendem a descartar pequenos detalhes que não são necessários para o planeamento a longo prazo. Por exemplo, num labirinto, a informação sobre a posição exata das pernas desaparece nos níveis mais altos, mas a compreensão de onde o robô está e como a rota está estruturada permanece.
Por que isso importa
AnáliseO H-JEPA demonstra que modelos de mundo hierárquicos podem planear em horizontes longos com maior eficiência, reduzindo a sobrecarga computacional. Isto é crucial para agentes de IA, robótica e sistemas autónomos que necessitam de raciocínio estratégico em vez de meramente reativo.
Debater na comunidade
Compartilhe suas dúvidas e insights com desenvolvedores