H-JEPA: Hierarchiczne modele świata do planowania wizualnego
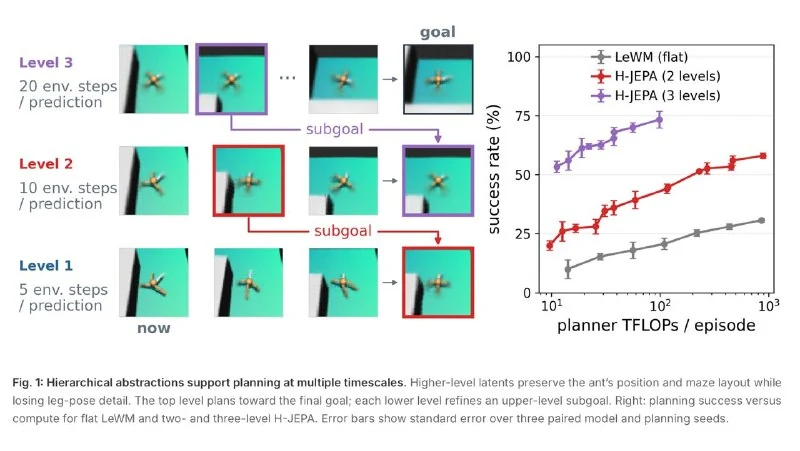
Naukowcy zaprezentowali H-JEPA, hierarchiczną wersję architektury JEPA, która umożliwia skuteczniejsze planowanie w długich horyzontach czasowych w środowiskach wizualnych.
H-JEPA: Uczenie end-to-end hierarchicznych modeli świata do planowania wizualnego
Architektura JEPA Yann’a LeCun’a zyskała właśnie swoją hierarchiczną odmianę. Kluczowa idea stojąca za tego typu modelami nie polega na zgadywaniu kolejnego tokenu czy piksela, ale na zrozumieniu, co dzieje się w świecie i co nastąpi w przyszłości. Więcej szczegółów można znaleźć w artykule naukowym.
Nowa praca stanowi ważny krok naprzód: model JEPA został wytrenowany tak, aby prawidłowo planować działania w długich horyzontach czasowych. W środowisku Visual AntMaze – wirtualnym laboratorium do testowania robotów przestrzennych – nowe podejście zwiększyło wskaźnik sukcesu z 18% do 73%, jednocześnie obniżając koszty obliczeniowe związane z planowaniem.
Hierarchiczna wersja architektury opiera się na stosunkowo prostym założeniu. Zamiast pojedynczego modelu świata wykorzystuje się wiele poziomów operujących na różnych skalach czasowych. Poziom najwyższy myśli daleko w przyszłość i wybiera ogólny kierunek, kolejny poziom przekłada go na bardziej konkretne podcele, a najniższy decyduje, jakie działania należy podjąć natychmiast.
Jednocześnie wyższe poziomy uczą się odrzucać drobne detale, które są zbędne przy planowaniu długoterminowym. Na przykład w labiryncie informacja o dokładnej pozycji nóg znika na wyższych poziomach abstrakcji, podczas gdy wiedza o tym, gdzie znajduje się robot i jak skonstruowana jest trasa, zostaje zachowana.
Dlaczego to ważne
AnalizaH-JEPA dowodzi, że hierarchiczne modele świata mogą efektywniej planować w długich horyzontach czasowych, zmniejszając narzut obliczeniowy. Ma to kluczowe znaczenie dla agentów AI, robotyki oraz systemów autonomicznych, które wymagają rozumowania strategicznego, a nie jedynie reaktywnego.
Dyskutuj w społeczności
Dziel się swoimi pytaniami i spostrzeżeniami z programistami
Powiązane w ekosystemie
Praktyczne poradniki, kluczowa terminologia i skille agentów
Jak uruchomić lokalny LLM: konfiguracja, modele i optymalizacja
Kompleksowy przewodnik po uruchamianiu modeli językowych na własnym komputerze: wymagania sprzętowe, wdrożenie Ollama i Open WebUI, przegląd modeli Llama 3, Qwen 2.5, DeepSeek oraz kwantyzacja GGUF.
Modele nagradzania procesu (PRM)
Modele oceny AI, które analizują poprawność każdego pojedynczego kroku logicznego lub wywołania narzędzia przez agenta, zapobiegając kumulacji błędów przed uzyskaniem końcowego wyniku.
Hierarchiczne dzielenie na fragmenty (Hierarchical Chunking / Parent-Child)
Zaawansowana strategia podziału dokumentów (Parent-Document Retriever) dla systemów RAG. Tekst jest dzielony na małe fragmenty podrzędne (Child Chunks) w celu precyzyjnego wyszukiwania wektorowego, jednak do kontekstu modelu przekazywany jest pełny fragment nadrzędny (Parent Chunk), aby zachować szeroki kontekst i nie utracić sensu.
OpenAI wydało modele GPT 6.2 Astra i Sol
OpenAI przedstawiło GPT 6.2 Astra i Sol; Astra prowadzi w testach agentów i oferuje bardziej konkurencyjne ceny.