Eksperyment OSINT: lokalizacja nagrania drzew ustalona na podstawie dźwięku samolotów
Autor OSINT ustalił dokładne miejsce i datę nagrania przypadkowego wideo z drzewami, używając tylko dźwięku samolotów, danych ADS-B i spektrogramu.
Eksperyment OSINT opublikowany na YouTube pokazuje, że przypadkowe nagranie drzew może ujawnić dokładne miejsce i czas kręcenia filmu tylko na podstawie dźwięku przelatujących samolotów.
Jedyne dane wejściowe:
- nagranie zostało zrobione gdzieś w Stanach Zjednoczonych;
- data nagrania to 09/08/2026.
Mając tylko te dane, autor ostatecznie wskazał konkretny słup w Nowym Jorku, na którym zamontowano uliczną kamerę, która nagrała to wideo.
Lepiej obejrzeć samo wideo, ale oto wyjaśnienie, jak to zrobiono.
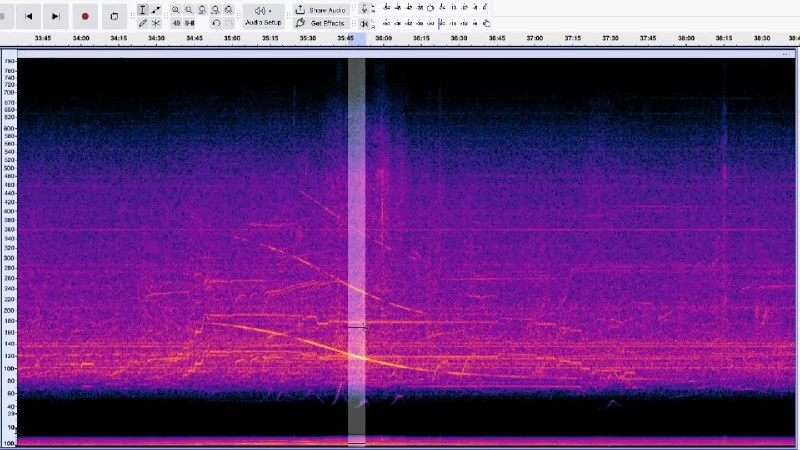
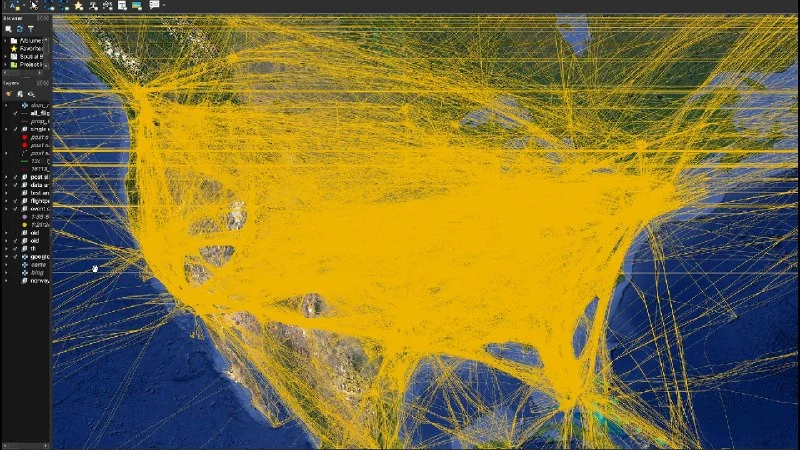
Obraz z wideo nic nie dawał, więc autor pracował wyłącznie z dźwiękiem. Otworzył nagranie audio na spektrogramie i przybliżył niskie częstotliwości. Znalazł tam dwa ledwo widoczne łuki: tak brzmi przelatujący samolot śmigłowy, którego ton najpierw jest wyższy, a potem niższy z powodu efektu Dopplera. Między łukami minęło 920 sekund. Następnie pobrał dane ADS-B — współrzędne, wysokość i czas każdego samolotu nad Stanami Zjednoczonymi tego dnia — i odrzucił wszystkie modele odrzutowe.
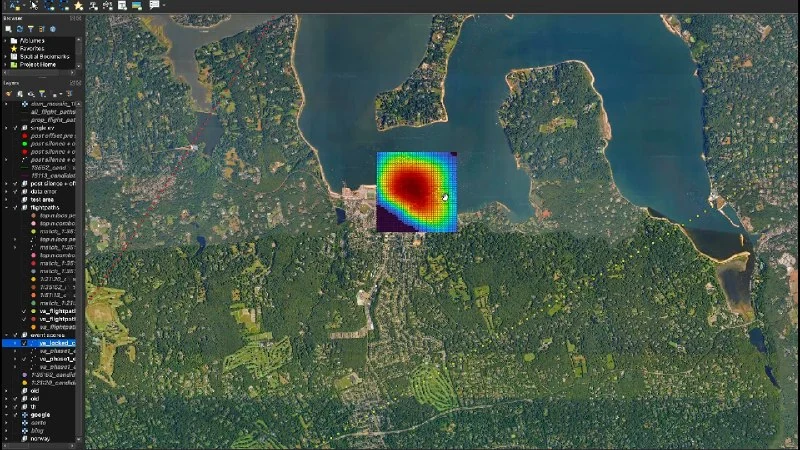
Potem pokrył teren wokół tras siatką punktów co 200 m. Dla każdego punktu obliczył, w której sekundzie słyszalny byłby tam moment największego zbliżenia samolotu. Dźwięk potrzebuje czasu, aby dotrzeć do ziemi, a odległość do samolotu liczono po linii prostej z uwzględnieniem terenu pod nim. Kształt łuku dał dwie dodatkowe wskazówki: to, jak mocno spada ton, wskazuje prędkość samolotu, a to, jak szybko spada, wskazuje odległość do niego. Ostatnim filtrem była cisza: przez 15 minut między przelotami nic nie powinno przelatywać, co odrzuciło punkty w pobliżu lotnisk. Po wszystkich filtrach zostało około 15 000 punktów.
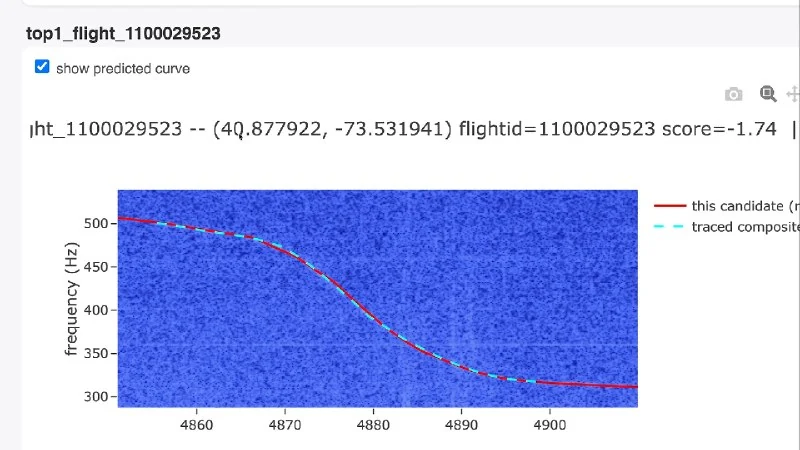
Aby wybrać jeden, wykorzystał fakt, że rzeczywiste łuki są nierówne: samolot skręca, przyspiesza i hamuje. Dla każdego punktu, na podstawie prawdziwej trajektorii każdego lotu, zasymulował łuk, jaki człowiek usłyszałby dokładnie tam, z poprawką na opóźnienie dźwięku. Model nakładano na spektrogram, a oceną było to, jak dokładnie pasuje do rzeczywistej linii. Drugiego łuku nie dopasowywał — jego położenie względem pierwszego określa tylko trajektoria. Na tym etapie siatkę zagęszczono do 100 m.
Jedna para lotów uzyskała znacznie więcej punktów niż pozostałe: modele niemal idealnie nałożyły się na oba łuki. Dla weryfikacji wziął z tego samego nagrania trzeci łuk, całkowicie niesłyszalny, i szukał tylko na podstawie tego łuku oraz czasu nagrania. Pierwsze miejsce ponownie zajęła ta sama lokalizacja. Otworzył ją w Google Street View na brzegu w Oyster Bay (Nowy Jork) i porównał sylwetki drzew z klatką: drzewo w kształcie litery V, ostry czubek i okrągła korona. Wszystko pasowało, a na pobliskim słupie wisiała ta sama kamera monitoringu.
Jestem przekonany, że gdyby podać to wideo modelowi Claude, łatwo by je powtórzył.
Dlaczego to ważne
AnalizaTen przypadek pokazuje, jak otwarte dane o ruchu lotniczym i analiza akustyczna mogą zamienić przypadkowe nagrania w precyzyjny dowód geolokalizacji. Dla prywatności i bezpieczeństwa to przypomnienie, że nawet filmy bez metadanych mogą zawierać sygnały identyfikujące.
Dyskutuj w społeczności
Dziel się swoimi pytaniami i spostrzeżeniami z programistami
Powiązane w ekosystemie
Praktyczne poradniki, kluczowa terminologia i skille agentów
Profil Hermes: Badacz OSINT i zaawansowane wyszukiwanie w sieci
Profil analityka źródeł otwartych (OSINT) Hermes: wieloetapowe wyszukiwanie w internecie, weryfikacja źródeł pierwotnych, wywiad konkurencyjny oraz fact-checking.
Łańcuch pięciu promptów: weryfikacja informacji w internecie
Krok po kroku: łańcuch OSINT składający się z pięciu promptów do weryfikacji informacji online – planowanie, audyt e-mailowy, cross-search nicków, fact-checking oraz raport podsumowujący.
Przeszukiwanie drzewa Monte Carlo dla agentów (MCTS)
Podejście algorytmiczne do planowania działań agentów AI, łączące przeszukiwanie heurystyczne, ocenę stanów pośrednich oraz backtracking w celu znajdowania optymalnych rozwiązań w przestrzeniach o wysokiej złożoności.
Tłumaczenie i lokalizacja z wykorzystaniem AI (Lepsze niż Google Translate)
Metodyka artystycznego tłumaczenia oraz adaptacji kulturowej tekstów (lokalizacja). Wyjaśnia, dlaczego duże modele językowe przekładają idiomy, żarty, slang oraz niuanse biznesowe znacznie dokładniej i naturalniej niż klasyczne narzędzia do tłumaczenia.